Copyright © 2025 Chasing Türkiye
Havuz robotu haritalama nasıl çalışır sorusunun kısa yanıtı şudur: robot, sensörlerinden gelen yön, hareket ve çevre verilerini kullanarak havuz içindeki konumunu kestirir ve bu bilgiyi bir temizlik rotasına dönüştürür. Ama ekranda bir harita görmemeniz ya da ürün açıklamasında “akıllı navigasyon” yazması, her modelin gerçek zamanlı ve saklanan bir harita oluşturduğu anlamına gelmez. Bazı robotlar düzenli bir şerit rotası izler, bazıları çevreyi tarayıp rota planlar. Bu ayrım, robotun havuzunuzu ne kadar sistematik kapsayacağını anlamanın anahtarıdır.
Bu yazıda haritalama, konum kestirimi ve rota planlamanın nasıl birbirinden ayrıldığını, robotun havuz içini hangi sensörlerle algıladığını ve bir “haritalama” iddiasını satın alma kararınızda nasıl değerlendireceğinizi açıklıyoruz. Amaç, pazarlama cümlesinin arkasındaki mekanizmayı görmeniz ve kendi havuzunuzun biçimine uygun bir beklenti kurmanızdır.
İçindekiler
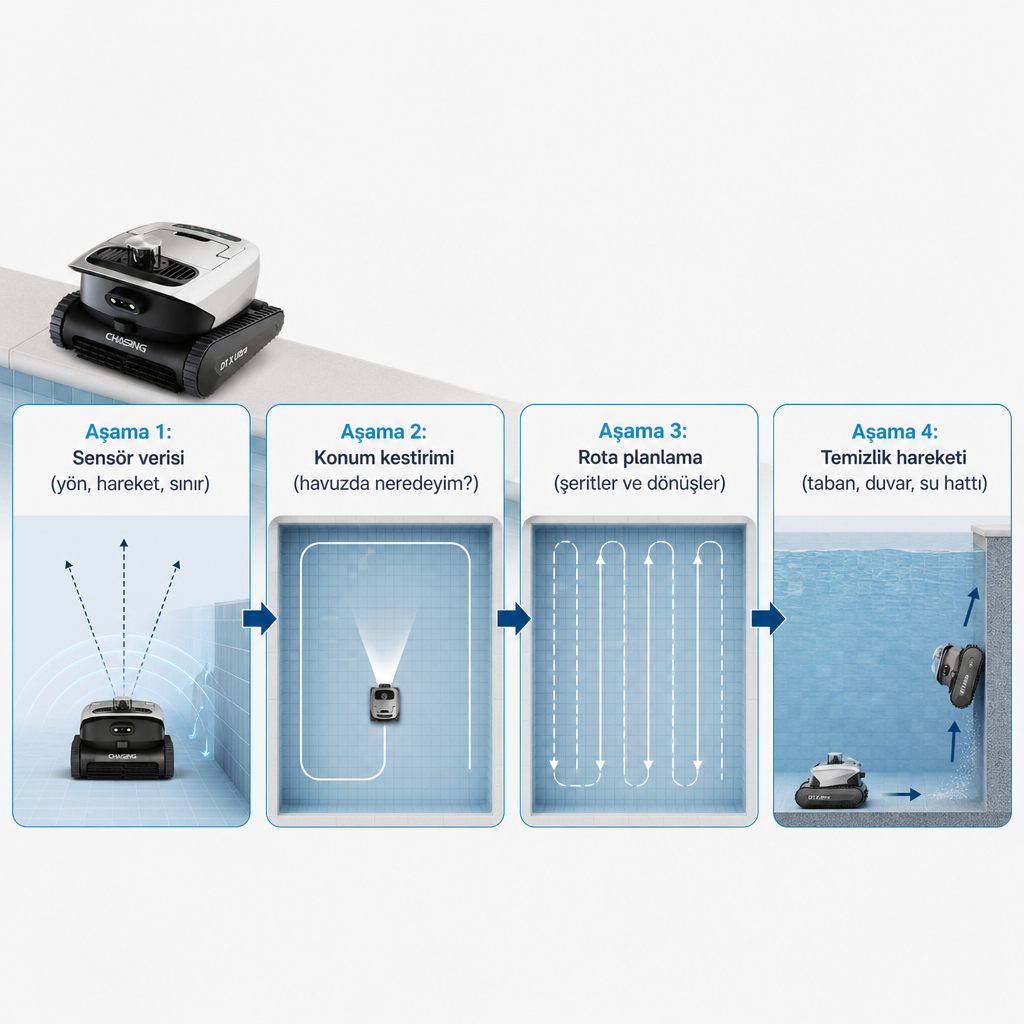
Bu üç terim sık sık birbirinin yerine kullanılır, oysa farklı işler yaparlar. Haritalama, havuzun sınırları, şekli ve engelleri hakkında çevresel bir temsil oluşturma ya da bu temsili güncelleme sürecidir. Konum kestirimi, robotun havuzun tam olarak neresinde durduğunu ve hangi yöne dönük olduğunu sensör verilerinden tahmin eder. Navigasyon, bu bilgiyi kullanarak robotun bir sonraki hareketini belirler. Rota planlama ise hedef yüzeyi baştan sona kapsayacak geçişleri düzenler.
Fark pratikte şöyle görünür: Bir robot çizgisel veya S biçimli düzenli bir rotada ilerleyebilir ama çalışma sırasında kalıcı bir harita tutmayabilir. Tersi de doğru; çevreyi tarayan bir model, her engeli veya havuz geometrisini kusursuz çözümleyeceği garantisini vermez. Bu yüzden bir “haritalama” iddiasını değerlendirirken ürünün hangi sensörü kullandığını ve bunun gerçek kullanımda hangi kapsama işlevini sağladığını birlikte okumak gerekir. Örneğin yalnızca düzenli şerit izleyen bir robotta harita görmeniz şart değildir; önemli olan rotanın yüzeyi tutarlı biçimde kapsayıp kapsamadığıdır. Buna karşın kalıcı bir temsil tutan bir robot, kesintiden sonra kaldığı yere dönmeyi veya atlanan bölgeleri tamamlamayı daha iyi yönetebilir. Navigasyon seviyelerinin rastgele dolaşımdan planlı haritalamaya kadar nasıl değiştiğini daha geniş görmek isterseniz havuz robotlarında navigasyonun neden önemli olduğunu ayrı bir rehberde ele aldık.
Navigasyon sistemleri, tasarıma bağlı olarak bir ya da birden fazla veri kaynağından yararlanır. Jiroskop robotun dönüşünü ve yönelim değişimini ölçmeye yardımcı olur; ivmeölçer hareket ve eğim değişimini izler. Motor hareketi veya tekerlek ile palet verileri, robotun ne kadar yol aldığına dair bir tahmin sağlar. Duvar ve engel sensörleri ise robotun bir sınıra ulaştığını ya da önünde bir cisim olduğunu anlamasını destekler. Kontrol yazılımı bu verileri birleştirir ve dönüş, ilerleme ve rota düzeltme kararlarına çevirir.
Bu sensörlerin her birinin kendi sınırları vardır ve bu yüzden birlikte kullanılırlar. Örneğin yalnızca kat edilen yol tahminine dayanan bir sistem, palet kayması veya zeminde sürüklenme olduğunda konumu yanlış hesaplayabilir; jiroskop ve ivmeölçer verisi bu sapmayı düzeltmeye yardımcı olur. Duvar sensörü ise sınıra ulaşıldığını bildirerek dönüş anını belirler. Veriler tek tek değil, birlikte değerlendirildiğinde robotun konum tahmini daha kararlı hâle gelir.
Daha gelişmiş sistemler, üreticinin açıkladığı ölçüde LiDAR veya kamera tabanlı görüş gibi çevresel algılama teknolojilerini de kullanır. Kablosuz modelimiz Chasing DTX Ultra için 360° LiDAR tarama ve AI görüş özelliklerini paylaşıyoruz. Bu, ürünün sensör tabanlı algılama yaklaşımına dair bir özellik açıklamasıdır; tek başına her havuz biçiminde eksiksiz temizlik veya hatasız haritalama taahhüdü olarak okunmamalıdır. Sensör çeşidini bilmek, robotun neyi algılayabildiğini ve dolayısıyla rotayı nasıl düzeltebildiğini anlamak için önemlidir.
Buradaki pratik kural nettir: Ürün açıklamasında yalnızca “akıllı navigasyon” ifadesini görüyorsanız, bunun arkasında hangi sensörlerin olduğunu sorun. Bir jiroskop ve palet verisiyle düzenli şerit izleyen robot ile çevresel tarama yapan bir robot, aynı etiketi taşısa da havuzu farklı biçimde kapseyebilir.
Robot, elde ettiği yön ve sınır bilgilerini kullanarak havuz tabanında şeritler hâlinde ilerlemek, dönüşlerle yeni alanlara geçmek veya engel algıladığında rotayı değiştirmek üzere programlanır. Sistematik geçişler, aynı alanı gereksiz yere tekrar temizleme ihtimalini azaltır ve geniş yüzeylerde düzenli bir kapsama kurar. Daha basit, rastgele yön değiştiren çalışma biçimlerinde ise robotun bir bölgeye yeniden uğraması ya da bazı alanları daha geç taraması mümkündür.
Asıl belirleyici olan, ekranda bir harita görünüp görünmemesi değil, robotun havuzun gerçek biçiminde ne kadar tutarlı kapsama sağladığıdır. Basit dikdörtgen bir havuz ile basamakları, girintileri ve kavisli bölümleri olan bir havuz aynı navigasyon zorluğunu çıkarmaz. Birden fazla döngüde aynı bölgelerin kirli kalması, sık takılma ya da dar alanlara erişememe; yalnızca rota sistemiyle değil, havuz geometrisi ve robotun fiziksel erişimiyle de ilgili olabilir. Bu yüzden navigasyonu değerlendirirken robotu yalnızca ideal bir yüzeyde değil, havuzunuzun en zorlu köşelerinde düşünmek gerekir.
Haritalama ve düzenli rota planlama, özellikle geniş yüzeylerde ve karmaşık şekilli havuzlarda anlam kazanır. Küçük ve düz bir dikdörtgen havuzda düzenli şerit izleyen daha basit bir robot da tutarlı sonuç verebilirken; uzun, L biçimli veya basamaklı havuzlarda planlı kapsama farkı belirginleşir. Haritalama tek başına fırça, emiş gücü veya filtre kapasitesinin yerini tutmaz. Robot rotayı iyi planlasa bile yüzeye uygun olmayan bir temizleme sistemi kirleri yeterince toplayamaz.
Karar verirken şu beş soru, pazarlama ifadesini ölçülebilir bir beklentiye çevirmenize yardımcı olur:
Bu sorular pratikte birbirini dengeler: Geniş bir havuzda planlı rota önemliyken, kısa çalışma süresi aynı yüzeyi tek döngüde kapatmayı zorlaştırabilir. Benzer biçimde yalnızca tabanı temizleyen bir robot, su hattında biriken yağ ve kir çizgisini gidermez. Bu yüzden navigasyon iddiasını tek başına değil, havuz ölçüsü, temizlik kapsamı ve çalışma süresiyle birlikte okumak gerekir.
Portföyümüzde bu sorular farklı modellere işaret eder. Kablosuz Chasing DTX Ultra için 360° LiDAR tarama ve AI görüş özelliklerini; kablolu Hydro6 Havuz Temizleme Robotu içinse akıllı navigasyonla havuzun her köşesine erişme hedefini paylaşıyoruz. Bunlar farklı ürün sayfalarında yer alan özellik açıklamalarıdır; doğru seçimi havuz ölçüsü, temizlik kapsamı ve kullanım sınırlarıyla birlikte yapmak gerekir. Havuzunuzun metrajı, biçimi ve kir yükü hakkında bilgi paylaşırsanız, size uygun modeli birlikte belirleyebiliriz.
Haritalama, robotun hareketini ve yüzey kapsamasını iyileştirmeyi hedefler; havuzun tüm bakım işlerini otomatikleştirmez. Robotun topladığı kir, suyun dezenfektan düzeyini veya pH değerini göstermez. Su kimyasının ölçülmesi ve ayarlanması, ana sirkülasyon ve filtrasyon sisteminin işletilmesi, yüzeyde yüzen atıkların alınması ve robot filtresinin temizlenmesi ayrı bakım işleridir. CDC, havuz güvenliğinde uygun dezenfektan düzeyi ve pH dengesinin önemini vurgular.
Bu nedenle “haritalıyor” ifadesini “havuzda hiç kör nokta kalmaz” biçiminde okumayın. Doğrusu, ürünün sensör açıklamasını, havuz uyumluluğunu ve temizlenen alanları kontrol etmek; robotu çalıştırdıktan sonra özellikle basamak, köşe ve su hattındaki sonucu gözlemlemektir. Bu gözlem, bir sonraki döngüde hangi modu ya da başlangıç noktasını seçeceğinizi netleştirir. Navigasyonun temizlik kalitesine etkisini, havuzunuzun gerçek koşullarıyla değerlendirmek için bize havuz tipinizi ve beklentinizi iletebilirsiniz.
Hayır. Haritalama ya da planlı rota, kapsama düzenini iyileştirmeye yardımcı olur; ancak nihai sonucu robotun erişimi, havuz geometrisi, yüzey tipi, filtre ve temizlik performansı birlikte belirler.
Hayır. “Akıllı navigasyon” genel bir ifadedir. Ürünün hangi sensörleri kullandığını ve bunların rota ile engel algılamadaki rolünü teknik açıklamadan doğrulamak gerekir. Örneğin DTX Ultra için 360° LiDAR ve AI görüş özelliklerini listeliyoruz; her “akıllı” etiketi bu anlama gelmez.
Hayır. Robotik temizlik, su kimyası ölçümünün ve dezenfeksiyonun yerine geçmez. Havuzun su değerlerini ayrıca takip etmeli ve sirkülasyon-filtrasyon sistemini işletmeye devam etmelisiniz.
Genellikle değil. Düz ve basit bir havuzda düzenli şerit izleyen bir robot da tutarlı kapsama sağlayabilir. Haritalama ve planlı rotanın farkı, geniş veya karmaşık şekilli havuzlarda daha belirgin hale gelir.