Copyright © 2025 Chasing Türkiye
Havuz robotu neden havuzun bir bölgesini atlıyor sorusu çoğu zaman arızalı bir cihazı değil, çözülebilir birkaç kullanım koşulunu işaret eder. Yanlış seçilmiş temizlik modu, kısa ya da dolaşmış kablo, dolmuş filtre sepeti, havuzdaki fiziksel engeller, kaygan duvar yüzeyleri ve havuz geometrisine yetmeyen navigasyon; bunların tamamı belirli bir alanın temizlenmeden kalmasına yol açabilir. Çözüme başlamadan önce atlanan bölgenin taban mı, duvar mı, su hattı mı yoksa köşe mi olduğunu belirlemek, doğru nedeni hızla daraltmanın en pratik yoludur.
Bu rehber, kapsama sorunlarını tek tek ele alan bir başvuru merkezi olarak hazırlandı. Belirtiyi doğru tanımlamaktan mod seçimine, kablo ve filtre kaynaklı sınırlardan havuz şekline ve model seçim ölçütlerine kadar her başlıkta kararınızı ilerletecek somut ölçütler bulacaksınız.
İçindekiler
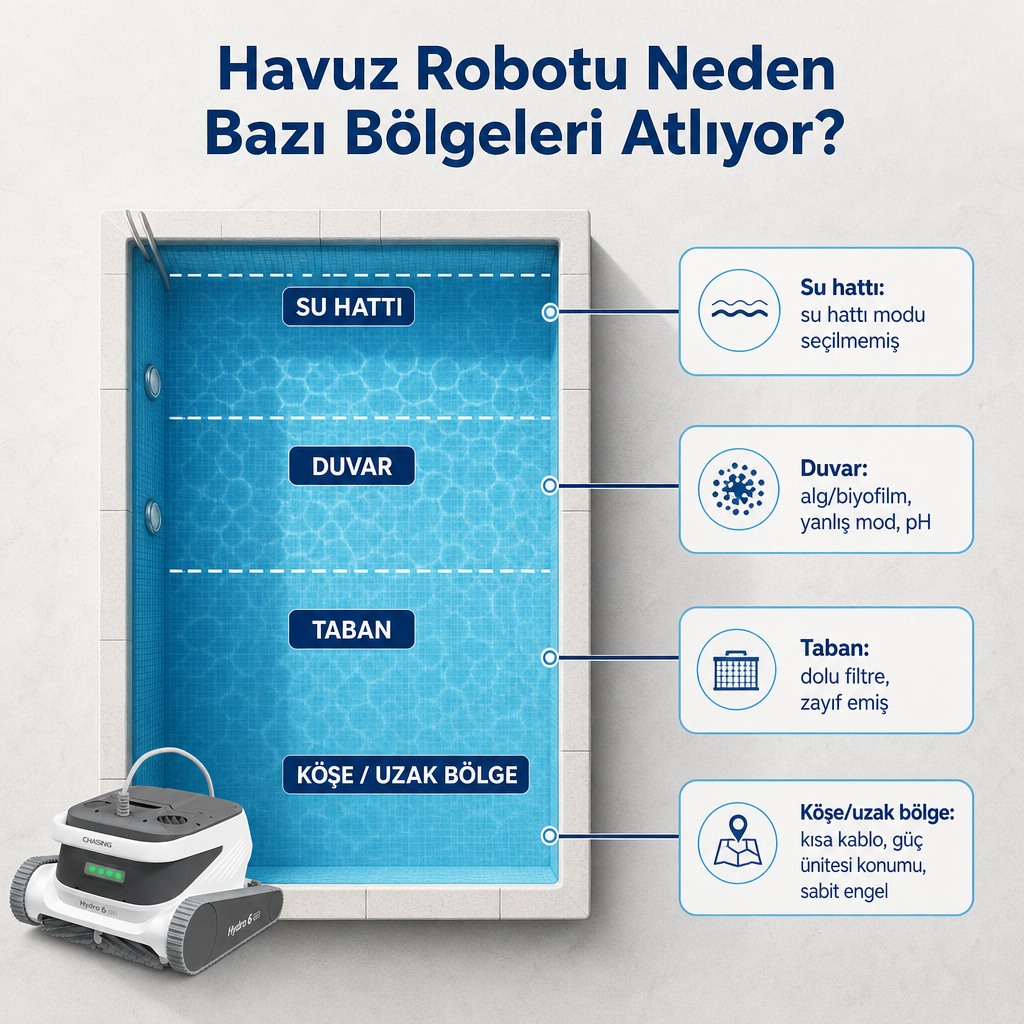
“Atlıyor” ifadesi aslında birbirinden farklı üç duruma işaret eder ve her biri başka bir nedene bağlıdır. Bu ayrımı yapmadan yapılan müdahaleler çoğu zaman yanlış yönde çaba harcanmasına yol açar.
Birinci durumda robot bölgeye hiç ulaşmaz; aynı noktalar arasında dolaşır ama uzak ya da köşe bölüme ilerlemez. Burada sorun genellikle kablo erişimi, güç ünitesinin konumu, havuz içindeki engeller, rota planlaması veya robotun çalışma alanı sınırıyla ilgilidir. Kablolu modellerde güç ünitesi havuzun bir ucunda çok uzakta kalırsa kablo robotun tüm alanlara ulaşmasını engelleyebilir. Üretici kılavuzu, yüzdürme kablosunun uygun şekilde suya yerleştirilmemesi veya yeterince uzun olmaması hâlinde robotun başını eğebileceğini ya da temizlik görevini tamamlayamayabileceğini belirtir.
İkinci durumda robot bölgeden geçer ama kir ya da tortu kalır. Burada rota değil, filtrasyon ve emiş performansı incelenmelidir. Dolu filtre sepeti su akışını azaltır; pompa ve pervane çevresine yaprak, saç veya iplik sıkışması, robot hareket etse bile etkili vakum oluşmasını engeller.
Üçüncü durumda robot tabanı temizler ama duvarı veya su hattını bırakır. Bu çoğunlukla yanlış mod seçiminden ya da yüzeye yeterince tutunamamasından kaynaklanır. Bazı modellerde taban, duvar, su hattı ve tam temizlik seçenekleri ayrı sunulur; örneğin Hydro6 kılavuzunda Waterline modu duvar ve su hattına, Floor modu havuz tabanına yöneliktir ve tam kapsama için uygun genel mod seçilmelidir.
Bir bölgenin temizlenmemesi her zaman mekanik bir arıza değildir. Yanlış mod seçildiğinde cihaz yalnızca o modun hedeflediği yüzeyleri tarar ve geri kalanı tasarım gereği atlar.
Bu nedenle robotu uzun uzun gözlemlemeden önce seçili modu ve temizlik süresini kontrol etmek en hızlı adımdır. DTX Ultra’da otomatik, zemin, duvar ve su hattı modları ayrı sunulur; cihaz havuzun farklı yüzeylerini hedeflemek üzere mod bazlı çalışır. Mod mantığının havuz robotu temizlik döngüsü içinde nasıl işlediğini daha ayrıntılı görmek isterseniz havuz robotunun nasıl çalıştığını anlatan rehberimiz sürüş, fırçalama, emiş ve filtrasyon aşamalarını ayrıştırır.
Kablolu havuz robotlarında kablo yalnızca enerji iletmez; robotun hareket özgürlüğünü de belirler. Kablo yanlış yönetildiğinde robot belirli bir alana ulaşmadan geri çekilebilir.
Hydro6 kılavuzu, kablonun düğümlenmemesi ve engellere dolanmaması gerektiğini; güç kaynağının da robotun havuzun çeşitli bölgelerine ulaşmasını sağlayacak uygun bir konumda bulunmasını söyler.
Pratik bir ayrım noktası şudur: Robot her döngüde aynı uzak bölgeyi atlıyorsa önce kablo uzunluğunu ve güç ünitesinin konumunu değerlendirin. Atlanan bölge her seferinde değişiyorsa sorun daha çok rota, engel veya filtre performansıyla ilişkilidir. Doğru güzergâh ve uzunluk hesabı için havuz robotu kablo uzunluğu seçimi rehberindeki kontrol kutusu konumu ve en uzak nokta ölçümü yöntemi başlangıç için yeterlidir.
Filtre sepeti dolduğunda iki ayrı sorun aynı anda ortaya çıkabilir. İlki, su akışı düştüğü için emiş gücünün azalmasıdır. İkincisi, motor daha fazla zorlandığından robotun hareketinin yavaşlaması ve temizlik döngüsünün verimsizleşmesidir.
Bu koşulda robot bölgeye ulaşsa bile yüzeydeki ince tortuyu toplayamayabilir. Yaprak, kum, polen ve saç gibi kirlerin yoğun olduğu havuzlarda filtre daha hızlı dolar, dolayısıyla belirti daha erken görülür. Hydro6 kılavuzu filtre sepetinin kullanım sonrasında suyla temizlenmesini önerir ve ince filtre elemanının performansı korumak için düzenli olarak yenilenmesi gerektiğini belirtir.
Filtre temizlendikten sonra robot hâlâ etkili emiş yapmıyorsa emiş girişleri, pompa ve pervane çevresi kontrol edilmelidir. Pervaneye yabancı madde sıkışması, robot ilerlese bile havuzun yeterince temizlenememesine neden olur. Emişin tamamen kesildiği durumlarda havuz robotu su çekmiyor sorununun çözüm adımları filtre, emiş girişi, pervane ve güç sırasını izleyerek sorunu daraltmanıza yardımcı olur.
Robot tabanı temizlediği hâlde duvarlara çıkmıyorsa yüzey koşulları öne çıkar. Duvarlarda alg tabakası, biyofilm, kireç, fazla kayganlık, gevşek kaplama veya yoğun kir birikimi oluştuğunda paletlerin ve fırçaların tutunması azalır.
Üretici kılavuzunda duvara tırmanamama nedenleri arasında duvardaki alg ile uygun olmayan pH veya sıcaklık değerleri gösterilir. Bu nedenle yalnızca robotu değiştirmeyi düşünmek yerine havuz suyunun kimyasal dengesini ve yüzeyin kayganlığını da değerlendirmek gerekir. Kaygan ya da alg oluşmuş bir yüzeyde en güçlü robot bile tutunma sorunu yaşayabilir.
Duvar temizliği bekliyorsanız robotun teknik olarak duvar ve su hattı temizleme özelliğine sahip olduğundan emin olun. Örneğin Hydro6; taban, duvar ve su hattı temizliği için tasarlanmış, iki aktif fırça ve iki pompa motoru bulunan bir modeldir. UV-C ile hijyen beklentisi de varsa Hydro6 UV havuz temizleme robotu aynı çok yüzeyli temizliği bakteri ve alg oluşumunu engelleyen bir yaklaşımla birleştirir.
Dikdörtgen ve açık planlı havuzlarda basit rota sistemleri genellikle yeterli kapsama sağlar. Buna karşılık bazı yapılarda bölge atlama ihtimali belirgin biçimde artar: L şeklindeki havuzlar, dar geçişler, çok sayıda basamak, farklı derinlik seviyeleri, yuvarlak veya düzensiz köşeler, geniş sığ alanlar ve ortada ada, kolon ya da sabit ekipman bulunması.
Rastgele hareket eden robotlar bazı bölgelerden birkaç kez geçerken başka alanlara hiç ulaşmayabilir. Daha gelişmiş modeller ise sensör ve haritalama verileriyle kapsanan alanları ayırt ederek rotayı düzenlemeye çalışır. Chasing DTX Ultra, 360° LiDAR ile havuzun tabanını, duvarlarını ve su hattını gerçek zamanlı haritalar; AI destekli kamera da yaprak, kum ve toz gibi kirleri algılayarak rota optimizasyonuna katkı sağlar. Üretici ayrıca S biçimli akıllı navigasyon ve yükseklik farkı algılama özelliklerini belirtir.
Bu özellikler bölge atlama riskini azaltabilir; ancak hiçbir navigasyon sistemi fiziksel engelleri, aşırı kirli yüzeyleri veya yanlış kullanım koşullarını tamamen ortadan kaldırmaz. Haritalamanın sensörlerle nasıl kurulduğunu havuz robotu haritalamanın nasıl çalıştığını anlatan rehberimiz rastgele dolaşımdan LiDAR seviyesine kadar katmanlar hâlinde açıklar.
Bölge atlamasını en baştan azaltmak büyük ölçüde doğru model seçimine bağlıdır. Beş ölçüt, havuzunuzun koşullarıyla robotun yeteneklerini eşleştirmenize yardımcı olur.
Havuz boyutu ve kablo erişimi: Kablolu model seçerken yalnızca havuzun uzunluğunu değil, güç ünitesinin yerleştirileceği noktayı ve robotun en uzak köşeye ulaşacağı güzergâhı da hesaba katın.
Temizlenecek yüzeyler: İhtiyacınız yalnızca taban temizliğiyse taban odaklı bir model yeterli olabilir. Duvar ve su hattı da temizlenecekse ürün teknik özelliklerinde bu yüzeylerin açıkça belirtilmesi gerekir.
Navigasyon seviyesi: Basit havuzlarda standart rota yeterli olabilir. Karmaşık şekilli veya büyük havuzlarda haritalama, engel algılama, yükseklik farkı algılama, rota optimizasyonu ve bölgesel temizlik modu gibi özellikler önem kazanır.
Filtre kapasitesi ve hassasiyeti: Havuzda yaprak ve iri döküntü fazlaysa geniş filtre sepeti; toz, polen veya ince tortu fazlaysa daha hassas filtrasyon tercih edilmelidir. DTX Ultra’nın 4,1 litrelik filtre sepeti ile 180 mikron ve 50 mikron filtre seçenekleri bulunur.
Duvar tutuşu: Duvar temizliği bekleniyorsa robotun fırça, palet ve emiş tasarımı havuz kaplamasına uygun olmalıdır; kaygan yüzeylerde bu uyum belirleyicidir.
Kablo karmaşası istemeyen ve akıllı rota arayanlar için Chasing DTX Ultra’nın kablosuz yapısı ve LiDAR haritalaması öne çıkar. İki alternatifi doğrudan karşılaştırmak isterseniz Hydro 6 UV ile DTX Ultra karşılaştırmamız kablolu/kablosuz kullanım, navigasyon ve hijyen ekseninde kararı netleştirir.
Sorunun kaynağını ayırmak için birkaç gözlem yeterli bir başlangıç sağlar. Aşağıdaki eşleştirme, hangi belirtiye önce hangi parçayı kontrol edeceğinizi gösterir.
| Belirti | Önce kontrol edilecek |
|---|---|
| Her seferinde aynı bölge atlanıyor | Kablo uzunluğu, güç ünitesi konumu, sabit engel, havuz geometrisi |
| Atlanan bölge duvar veya su hattı | Mod seçimi, yüzey tutuşu, alg, pH değeri |
| Bölgeye gidiyor ama kir bırakıyor | Filtre, pompa, pervane, fırça performansı |
| Robot rastgele dolaşıyor | Navigasyon seviyesinin havuz şekline uygunluğu |
| Sorun yeni başladı | Filtre doluluğu, palete sıkışan madde, kablo dolaşması |
| Aniden duruyor veya hata ışığı veriyor | Elektrik, motor veya sensör kaynaklı arıza; yetkili servis |
Güvenlik açısından robot su içindeyken havuza insan sokmayın; güç bağlantısını kesmeden filtre veya pervane bölümüne müdahale etmeyin. Hydro6 kılavuzu, temizlik sırasında havuza girilmemesi ve robotun kablosundan çekilmemesi konusunda uyarır.
Filtreyi temizlemek, havuz içindeki engelleri kaldırmak ve kabloyu düzenlemek kullanıcı tarafından yapılabilecek temel kontrollerdir. Buna rağmen filtre temiz olduğu hâlde emiş sürekli düşükse, palet veya fırça dönmüyorsa, motor anormal ses çıkarıyorsa, kablo veya bağlantı noktasında hasar varsa ya da robot suya girdiği hâlde çalışmıyorsa cihaz açılmadan motor, sensör, palet ve güç sistemi yetkili servis tarafından incelenmelidir.
En olası nedenler kablonun o bölgeye ulaşamaması, güç ünitesinin yanlış konumlandırılması, sabit bir engel veya havuzun karmaşık geometrisidir. Önce kabloyu tamamen açın ve robotun önünde fiziksel bir engel olup olmadığını kontrol edin.
Alg veya biyofilm nedeniyle yüzey kayganlaşmış olabilir. Yanlış temizlik modu, tıkalı filtre, düşük emiş, uygunsuz pH ve robotun duvar temizleme özelliğinin bulunmaması da diğer olasılıklardır.
Evet. Dolu filtre su akışını ve emiş performansını azaltır. Robot hareket etmeye devam etse bile kirleri yeterince toplayamayabilir; her kullanımdan sonra sepeti temizlemek bu riski düşürür.
Kablo kısa, düğümlenmiş veya bir engele takılmış olabilir. Güç ünitesini robotun havuzun çeşitli bölgelerine ulaşabileceği merkezi bir noktaya yerleştirmek çoğu durumda sorunu çözer.
Hayır. DTX Ultra’nın LiDAR, AI görüş ve yükseklik farkı algılama özellikleri kapsama ve rota planlamasını geliştirmeyi amaçlar; ancak fiziksel engeller, dolu filtre, kaygan yüzey veya yanlış mod gibi koşullar her modelde performansı etkileyebilir.